Sehr geehrte Damen und Herren,
am Mi. 07.10.2026 findet beim Projektpartner AEF gGmbH am Flugplatz Kamenz das Final Event unseres mFUND-Projekts ADAM (Advanced Airspace Mapping, kamo.one/adam) statt. Aufgrund räumlicher Limitationen, aber zahlreichen Nachfragen, stellen wir für den Vormittags-Block einen interaktiven Live-Stream zur Verfügung. Einwahldaten finden sich hier:
In den vergangenen drei Jahren hat sich das Projekt ADAM, auf Grundlage einer Förderung durch das Bundesministerium für Verkehr, mit Lösungen befasst, um hochauflösende 3D-Karten für den unteren Luftraum hochautomatisiert zu erzeugen und bereitzustellen, um sichere und redundante Navigation für Drohnen zu ermöglichen – insbesondere mit Blick auf den Betrieb in urbanen und suburbanen Räumen, sowie im Kontext der europäischen U-Space-Regulierung.
Wir freuen uns, Ihnen auf dem Final Event die Entwicklungen vorzustellen und gemeinsam mit Ihnen über zukünftige Entwicklungspotenziale zu diskutieren!
Das ADAM-Konsortium
AEF gGmbH
Airclip Service GmbH & Co. KG
AUMOVIO Germany GmbH
BIT Technology Solutions GmbH
Droniq GmbH
Fraunhofer IVI, Fraunhofer IOSB
PKTEC GmbH
TUM: Technische Universität München
Projekt & Konsortium
Während 3D-Karten für das autonome Fahren längst etabliert sind, müssen für die Luftfahrt, insbesondere Unmanned Aerial Vehicles (UAV) und Urban Air Mobility (UAM), Methoden zur maschinenlesbaren Digitalisierung des unteren Luftraums entwickelt werden, um die für den Flug außer Sichtweite (BVLOS) sowie teil- und vollautomatisierten Flug notwendigen Redundanzen über hochgenaue semantische 3D-Karten zu bilden.
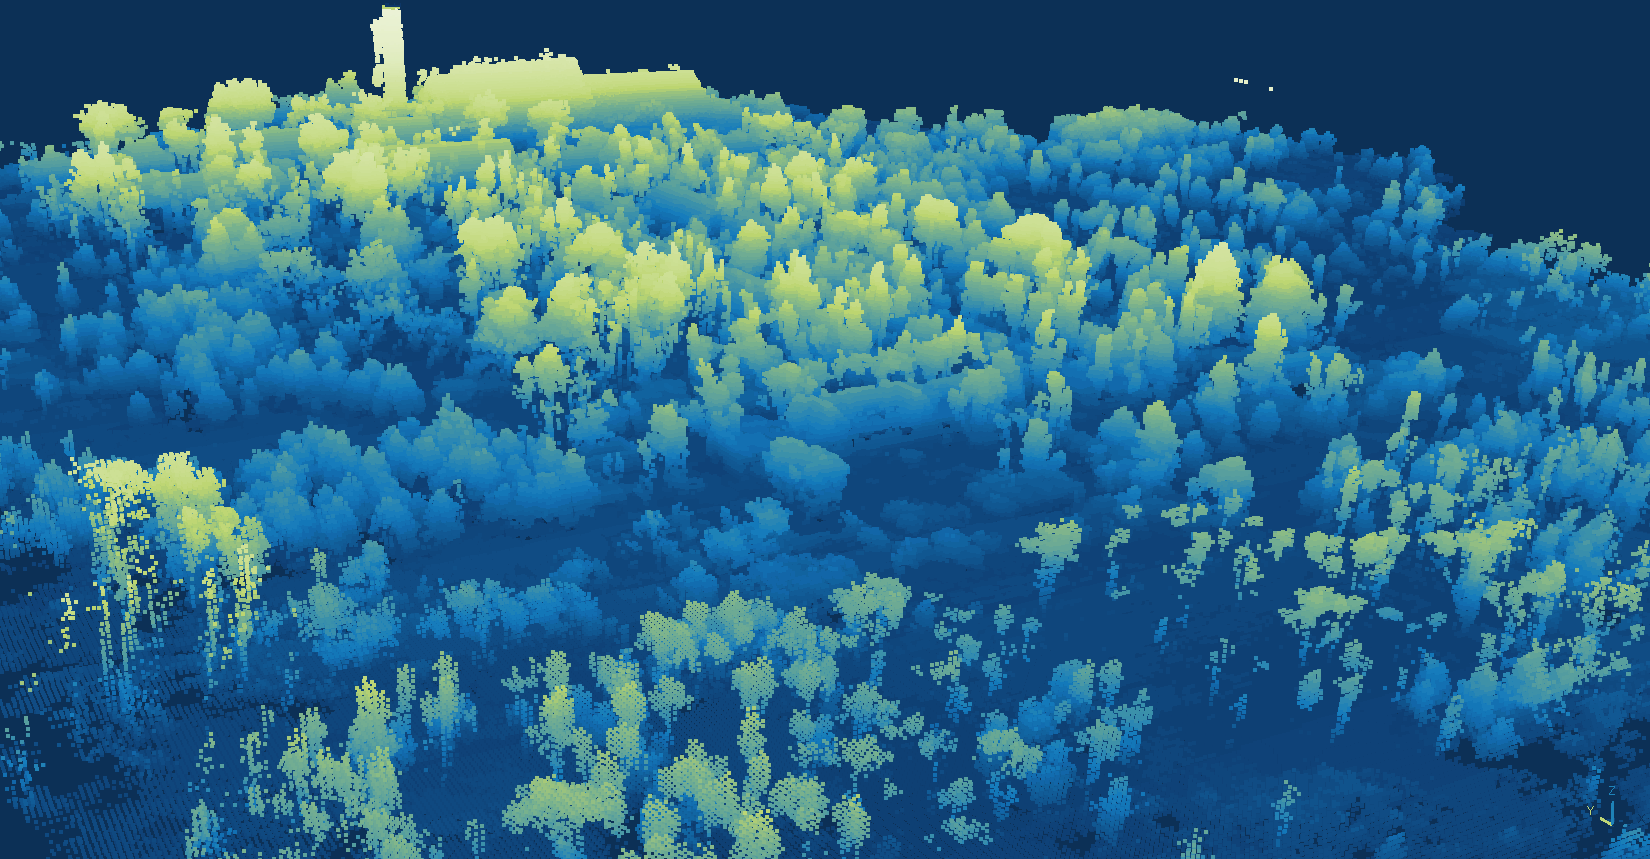
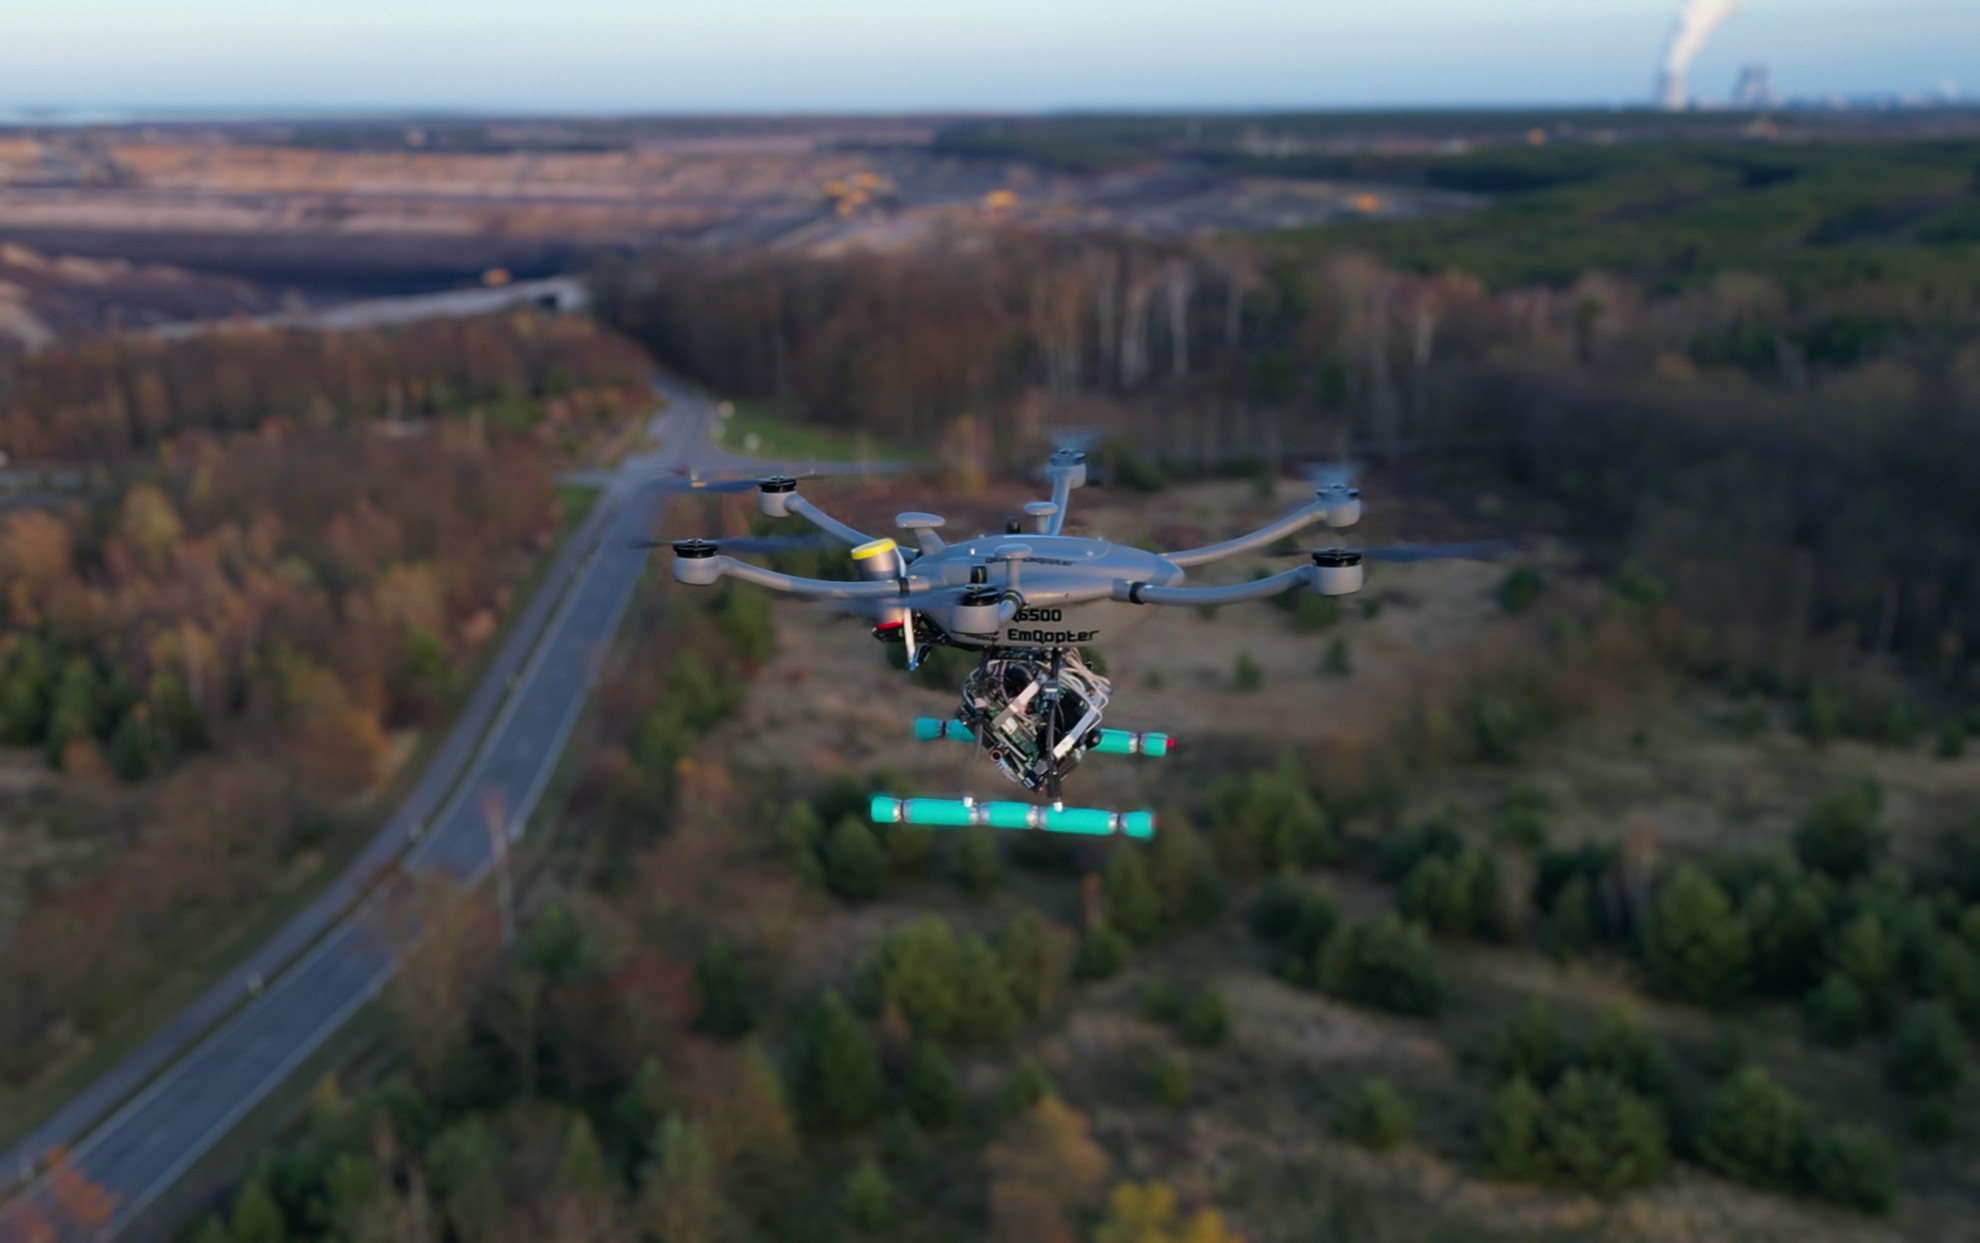
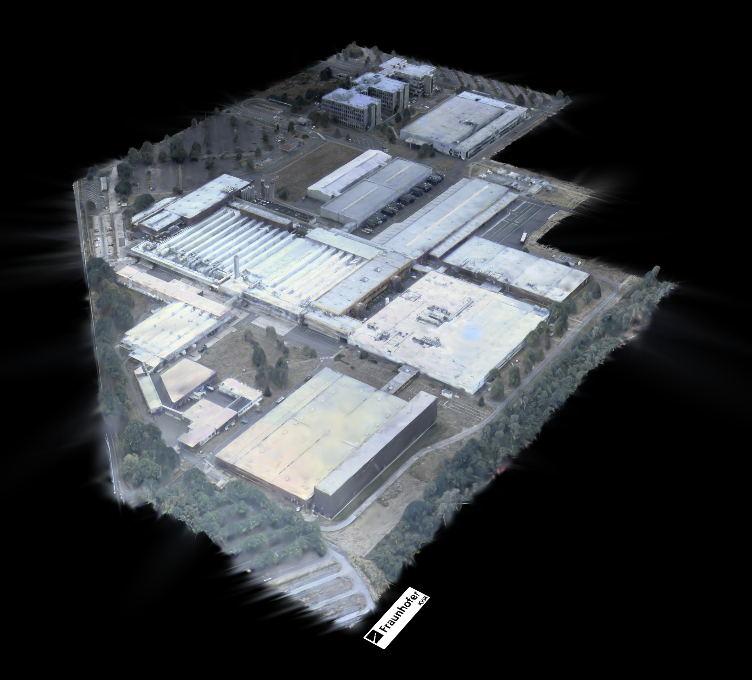
ADAM setzt dafür auf die Kartierung über eine automatisierte Drohnen-basierte Sensordatenfusion. Mittels KI-gestützter Datenauswertung und D-GNSS-Ortung werden georeferenzierte semantisch annotierte Voxelkarten erstellt, die eine sichere, redundante Trajektorienplanung in Flughöhen unterhalb von 150 Metern garantieren. Die generierten Karten sollen als erweiterter/optionaler Geo-Awareness-Service in das UTM zur Nutzung im Rahmen des U-Space integriert werden. Dabei wird die Homologation der Formate und Methoden untersucht und auf den Weg gebracht, um zukünftig Standards für eine sichere und autonome UAM zu schaffen.

Stay In Touch