
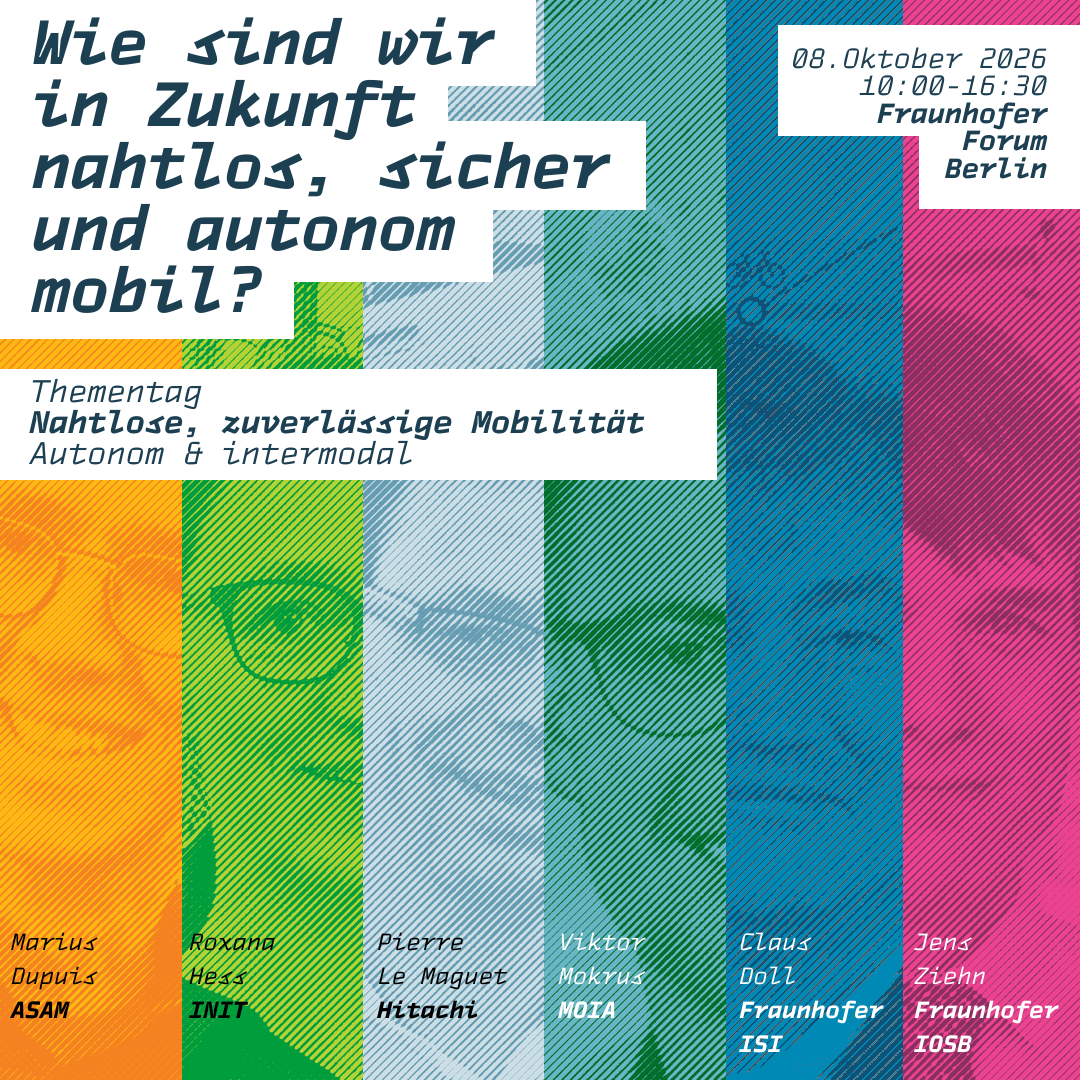
Mit der Veranstaltung »Nahtlose, zuverlässige Mobilität: Autonom und intermodal« rückt die Fraunhofer-Allianz Verkehr am 08.10.2026 in Berlin zentrale Fragen moderner Mobilität in den Fokus:
Wie lassen sich autonome Systeme sicher virtuell validieren, und wie gelingt die zuverlässige, skalierbare Intermodalität im ÖPNV? Fachvorträge aus Industrie und Forschung sowie ein kreatives Mini-World-Café bieten Raum für Austausch, Einordnung und gemeinsame Zukunftsbilder.
Wichtig: Bitte melden Sie sich über den Button kostenlos an!
Agenda
| 10:00 | Begrüßung und Einführung |
| 10:30 | Vorträge und Diskussion zum Thema »Nahtlose, zuverlässige Autonomie« |
| 12:00 | Mittagspause mit Lunch |
| 13:00 | Vorträge und Diskussion zum Thema »Zuverlässige und skalierbare Intermodalität« |
| 14:30 | Mini-World-Café – Aufgaben und Herausforderungen im Kontext zuverlässige und intermodale Mobilität |
| 16:00 | Verabschiedung und Get-Together |
Block 1: Nahtlose, zuverlässige Autonomie
Marius Dupuis, ASAM e. V.: Offene Standards für nahtlose virtuelle Erprobung
Als Not-for-Profit-Organisation bietet der ASAM e. V. eine Plattform, auf der heute weltweit circa 400 Unternehmen aus der Mobilitätsindustrie in Projekten an der Definition, Pflege und Verbreitung von Standards auf Anwendungsebene zusammenarbeiten. So definieren die Mitglieder „die eine Sprache“ für einen gegebenen technischen Aspekt, um nahtlose Kommunikation zwischen Teilnehmenden, Geräten und Tools zu gewährleisten.
Und insbesondere bei der virtuellen Erprobung und Absicherung von zukünftigen Mobilitätssystemen, etwa autonomen Straßenfahrzeugen, besteht der sicherheitskritische Bedarf, Testfälle, Daten und Szenarien einheitlich zu definieren, und Räume für Fehlinterpretation zu minimieren. Einen wesentlichen Beitrag dazu leistet die OpenX-Standardfamilie: Von der Definition von Verkehrsinfrastruktur über ASAM OpenDRIVE® über die Definition von Testfällen in ASAM OpenSCENARIO® bis hin zur Definition von Sensoreigenschaften, Materialien und Detektionen in ASAM OpenMATERIAL® und ASAM OpenLABEL® entsteht ein offenes, interoperables Ökosystem, das technische Verbindlichkeit mit innovativer Skalierung verbindet – und so sicherstellt, dass die virtuelle Erprobung sicherheitskritischer Technologien nahtloser ineinandergreift.

Pierre Le Maguet, Hitachi Rail: Autonome Schienenfahrzeuge virtuell validieren
Automatisiertes Fahren auf der Schiene (ATO, Automatic Train Operation) hat viele Gemeinsamkeiten mit fahrerlosen Straßenfahrzeugen – aber auch erhebliche Unterschiede. Mehr noch als das autonome Fahren auf der Straße ist die Entwicklung von ATO durch verbindliche Standards und Regulierungen geprägt. Auch die Betriebsszenarien variieren stark – vom Fahren auf Sicht bei Straßenbahnen oder Rangieraufgaben, bis hin zu „ATO over ETCS“ insbesondere auf langen Strecken, bei denen wo Geschwindigkeiten und Bremswege gängige Sensorreichweiten weit übertreffen, und andere Sicherungssysteme dominieren müssen. Auch im Bereich von Erprobung und Absicherung müssen Anbieter und Betreiber hochkompatible Lösungen liefern, um die nahtlose Anbindung von Testfällen und Methoden zu gewährleisten. Hitachi bildet entsprechende Tests für unterschiedlichste Betriebsszenarien auf virtuelle Umgebungen ab, und ermöglicht damit die simulative Validierung komplexer ATO-Systeme – insbesondere in seltenen und kritischen Szenarien, die mit Realtests kaum abgedeckt werden können.
Jens Ziehn, Fraunhofer IOSB: Warum Virtualisierung zum Schlüssel für sichere, komplexe Software im Automobil wird
Die Mobilitätsbranche befindet sich im Wandel: Fahrzeuge, Nutzfahrzeuge, Schienenfahrzeuge und autonome Systeme werden zunehmend softwaredefiniert und KI-gestützt. Gleichzeitig wachsen die Anforderungen an Sicherheit, Zertifizierung und Entwicklungsgeschwindigkeit. Eine aktuelle Studie der Fraunhofer-Allianz Verkehr zeigt, dass virtuelle Tests und Simulationen heute nicht mehr nur ein ergänzendes Werkzeug sind, sondern zu einer strategischen Kernfähigkeit für Entwicklung, Validierung und Zulassung werden. Die Expertenbefragung belegt insbesondere den steigenden Bedarf an integrierten Simulationsumgebungen, digitalen Zwillingen, KI-gestützter Szenariengenerierung sowie durchgängigen Validierungsprozessen über den gesamten Lebenszyklus hinweg. Der Vortrag „From Road to Code“ zeigt, wie Fraunhofer diese Entwicklung mit innovativen Technologien unterstützt. Anhand von Lösungen wie OCTAS für die realitätsnahe Sensor- und Umgebungsvirtualisierung sowie FERAL für verhaltensbasierte digitale Zwillinge und Co-Simulation wird dargestellt, wie physische Testfahrten zunehmend durch kontinuierliche virtuelle Validierung ergänzt werden können. Dabei stehen insbesondere die Herausforderungen rund um Datenqualität, Simulation Credibility, KI-basierte Validierung und die Integration offener Standards im Fokus. Der Vortrag vermittelt konkrete Einblicke in aktuelle Fraunhofer-Forschung und zeigt auf, wie Unternehmen den Weg von physischen Testkilometern hin zu einer skalierbaren, datengetriebenen und kontinuierlichen Validierung beschreiten können.
Block 2: Zuverlässige und skalierbare Intermodalität
Dr. Roxana Hess, INIT: Skalierfähige Integration automatisierter Fahrzeuge in die IT-Systeme des ÖPNV
Die Einführung automatisierter Fahrzeuge bietet das Potenzial, den öffentlichen Personennahverkehr (ÖPNV) grundlegend zu transformieren. Jedoch stellt die skalierbare Integration in die bestehende IT-Infrastruktur des ÖPNV eine komplexe Herausforderung dar. Dieser Vortrag beleuchtet die dynamischen Anforderungen, die sich durch Automatisierung ergeben, und diskutiert technische Lösungsansätze mit Fokus auf Leitstellensysteme und deren Schnittstellen. Aufbauend auf den Ergebnissen und Ansätzen von Forschungsprojekten wie ABSOLUT II und weiteren Forschungsaktivitäten werden die nahtlose Integration von automatisierten On-Demand-Verkehren, gemischte Flotten und die Rolle der Leitstelle, insbesondere in Abgrenzung bzw. Zusammenarbeit mit der Technischen Aufsicht betrachtet. Davon ausgehend lassen sich verschiedene Zukunftsbilder ableiten – sowohl hinsichtlich IT-Architektur als auch für den ÖPNV allgemein.
Viktor Mokrus, MOIA: Autonome On-Demand Mobilität für das Gemeinwohl
MOIA entwickelt Lösungen für autonomes Fahren auf Level 4. Der Vortrag gibt einen Einblick in unsere Entwicklungsarbeit, geht auf den aktuellen Stand der deutschen und europäischen Regulierung für autonomes Fahren ein und präsentiert notwendige Anpassungen für die Skalierung. So entsteht ein kompakter Einblick in Technologie, Verkehrspolitik und rechtliche Rahmenbedingungen autonomer On-Demand-Mobilität für das Gemeinwohl.
Dr. Claus Doll, Fraunhofer ISI: Zukunftstrends und Wild Cards: Bedeutung für die Neugestaltung des ÖPNV
Wir erleben aktuell sehr schnelle und herausfordernde Änderungen der Rahmenbedingungen für die Mobilitätsversorgung insbesondere in kleinstädtisch-ländlichen Räumen. Für die Skalierung neuer Angebotsformen im Umweltverbund spielen soziale, technologische, ökonomische, ökologische, politische und rechtliche Trends eine wesentliche Rolle. Ebenso sollen unsere Ansprüche an Teilhabe und Nachhaltigkeit erfüllt bleiben.
In einem Überblick zu Methoden und bisherigen Ergebnissen ordnen wir die Chancen und Risiken des autonomen Fahrens, von On-Demand-Angeboten und intermodaler Vernetzung ein. Wir betrachten dabei eine breite Auswahl aus relativ sicheren Entwicklungen und möglichen unerwarteten Game Changern oder Wild Cards. Die hieraus abgeleiteten Thesen leiten in die anschließende Kreativphase der Veranstaltung über.
Mini-World-Café
Aufgaben und Herausforderungen im Kontext zuverlässige und intermodale Mobilität

Stay In Touch